GigaWorld-1
配套媒体
本页对应的 PPT 与演示视频
下载没反应?点这里复制直链
侧边栏预览窗口(Electron webview)会拦截下载,把下面的链接复制到 Chrome / Edge 地址栏打开即可保存。
../../giga-world-1-recommend.pptx../../giga-world-1-recommend.mp4本文目录
📌 核心价值:CVPR 2026 World Model Challenge 官方方案,把机器人策略评估从"烧钱跑真机"变成"10 FPS 视频脑补"
GigaWorld-1 是 GigaAI 团队开源的机器人世界模型(Robot World Model)全套训练 + 推理 + 评估流水线,主打 i2v/t2v 视频生成 + 三视角机器人控制,已开源 Apache 2.0 协议。
🚀 什么是 GigaWorld-1?
GigaWorld-1 是一个面向机器人策略评估的世界模型(World Model for Robot Policy Evaluation),由 GigaAI 团队开源。它解决的核心问题是:机器人研究者测试一个新策略时,不必再把每个动作都放到真实机器人上跑——只需要给定一张首帧图片 + 控制信号 + 文本提示,模型就能"脑补"出未来 33 秒的三视角视频 rollout,让你低成本评估策略好坏。
项目在 CVPR 2026 World Model Track 挑战赛中作为核心方案,已经配套了 WMBench 排行榜(含 15 个细粒度评估指标)和一站式训练 / 推理 / 数据处理 / 模型合并工具链。


核心定位:把"机器人策略评估"从"硬件实测"变成"AI 视频脑补",一台消费级 GPU 就能跑通
✨ 核心功能一览
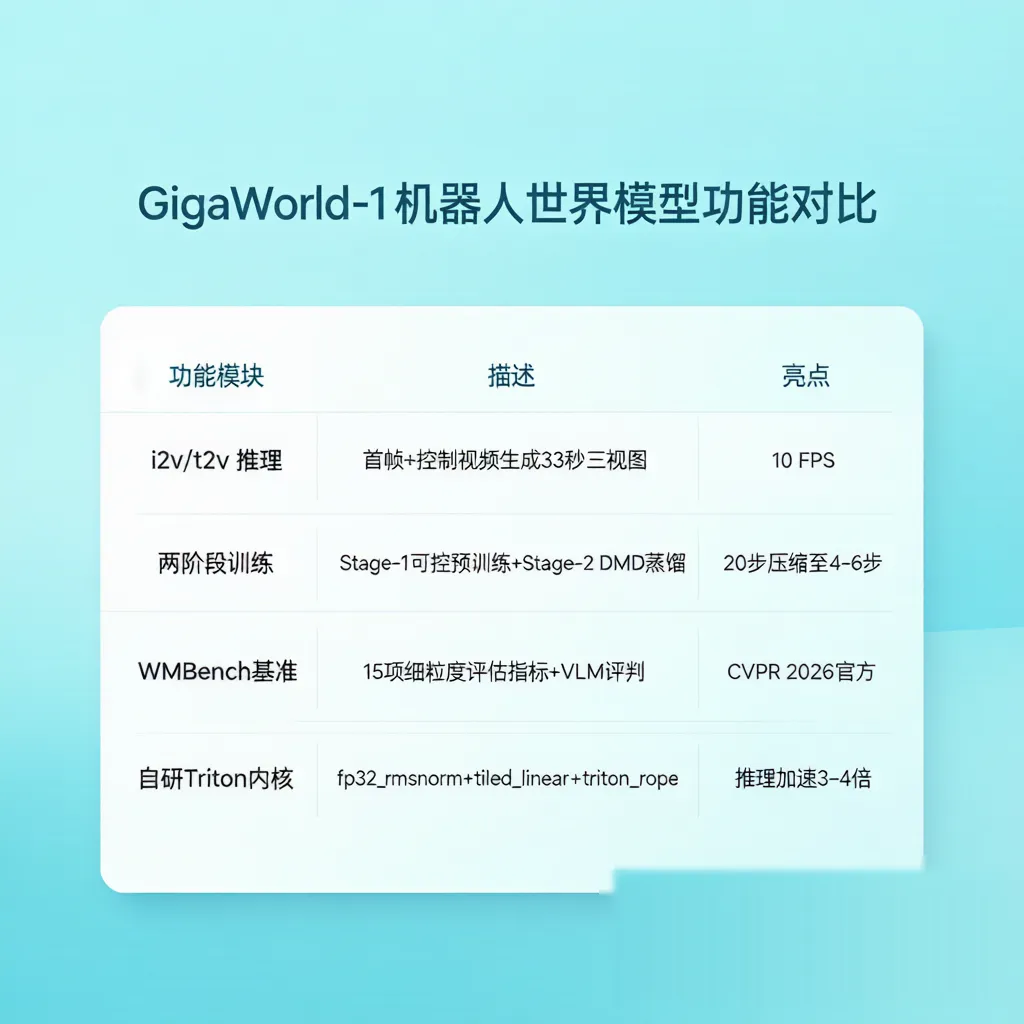
🛠️ 快速上手:10 分钟跑通 i2v 推理
环境要求
- Python ≥ 3.10
- PyTorch ≥ 2.10.0(CUDA 12.6 / 12.8 / 13.0)
- 一张显存 ≥ 24GB 的消费级 GPU(NVIDIA RTX 4090 / A100 / H20 均可)
- DeepSpeed(可选,仅 Stage-1/2 训练需要)
一键安装
# 克隆仓库
git clone https://github.com/open-gigaai/giga-world-1.git
cd giga-world-1

# 安装依赖
bash install.sh
pip install -r requirements.txt

# 下载 Nano 1.3B 预训练权重(Hugging Face / ModelScope 二选一)
bash tools/download_tool/download_pretrained.sh --variant nano
第一次 i2v 推理
from gigaworld.pipeline import GigaWorldI2VPipeline
from PIL import Image

# 加载首帧 + 控制信号
init_image = Image.open("assets/input_image.png").convert("RGB")
control_video = "assets/control_video.mp4"

# 初始化推理 Pipeline
pipe = GigaWorldI2VPipeline.from_pretrained(
    "open-gigaai/Giga-World-1-Nano",
    variant="nano",          # 1.3B 模型,消费级 GPU 也能跑
    torch_dtype="bf16",
)

# 一行命令生成 33 秒三视角视频
output = pipe(
    image=init_image,
    control_video=control_video,
    prompt="A robotic arm gently picks up a red cup on the table.",
    num_frames=330,          # 33 秒 × 10 FPS
    width=1920, height=480,  # 三视图 × 640px
    num_inference_steps=20,  # Stage-1 默认 20 步,Stage-2 DMD 蒸馏后可压到 4-6 步
)

# 保存视频
output.videos[0].save("output_rollout.mp4")
注意:Stage-2 DMD 蒸馏版本已开源训练代码,权重将于 2026 Q3 发布;目前默认跑 20 步,蒸馏版上线后只需切换 --variant distilled 即可提速 3-4 倍。
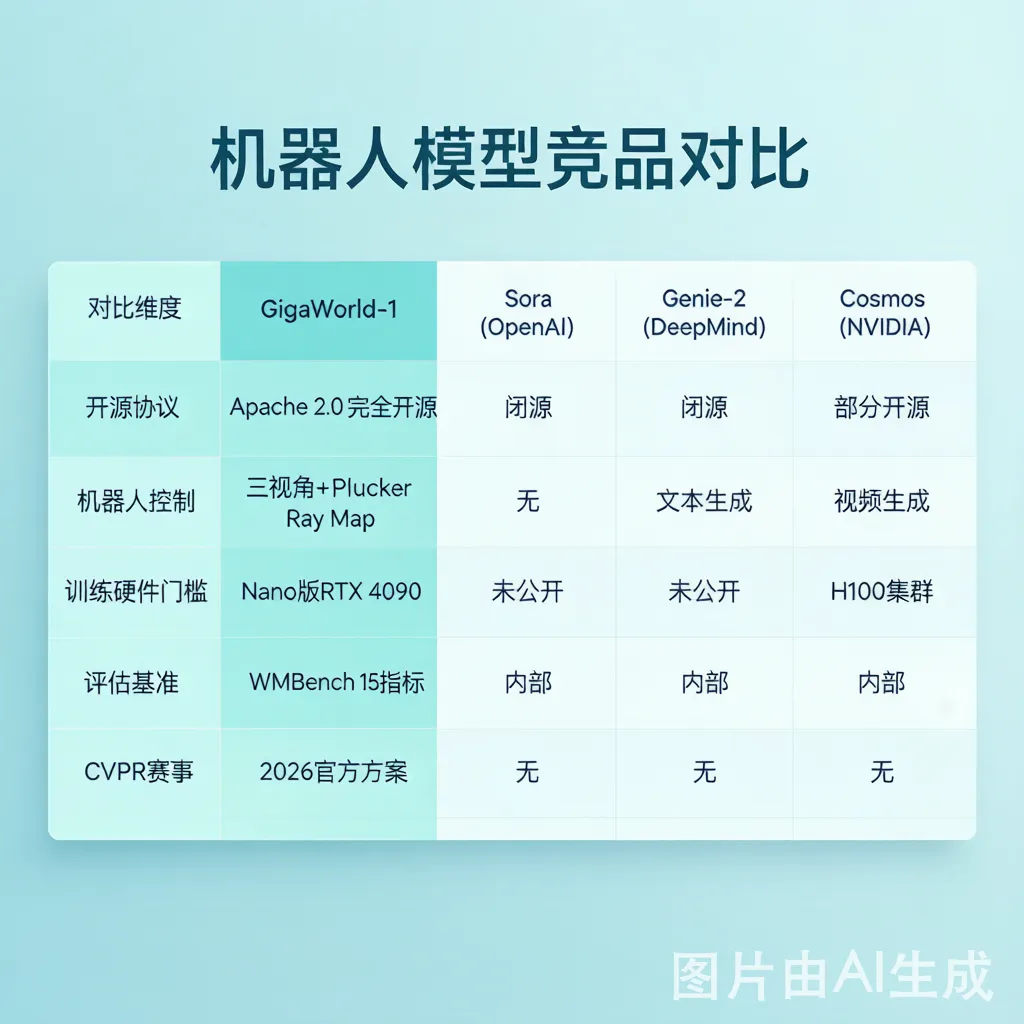
📊 GigaWorld-1 与竞品对比
💡 适用场景
场景 1:机器人策略评估(i2v 推理)
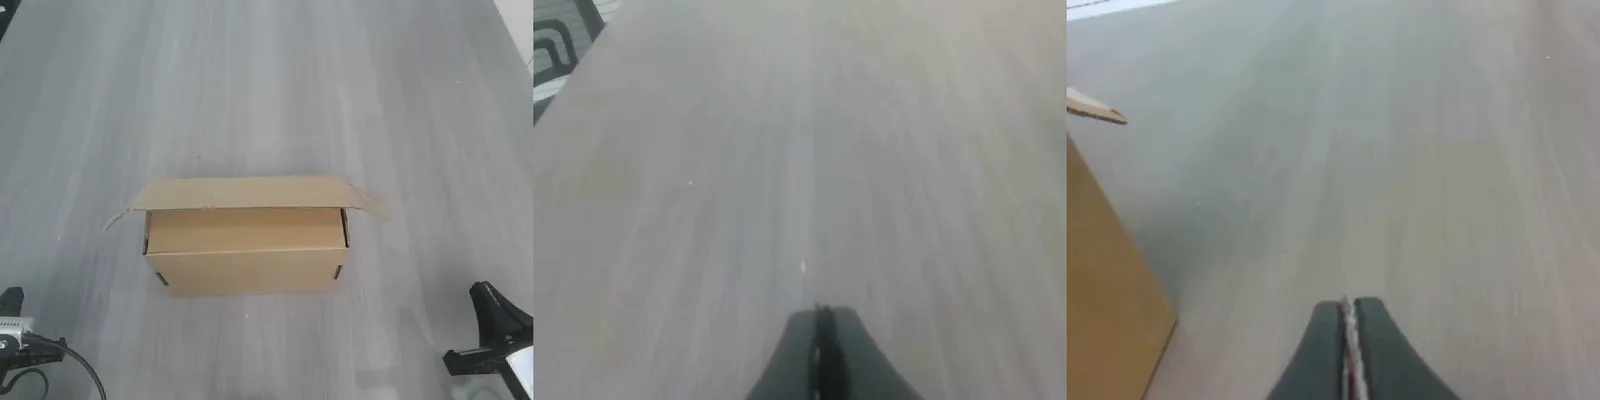
功能说明:用户给定一张包含机器人的首帧图像 + 三视角相机控制视频 + 文本提示(如"机械臂抓取物体"),模型即可生成未来 33 秒(10 FPS × 330 帧)的三视角视频 rollout,让研究者在不调用真实机器人的前提下"预演"策略效果。
输入要求:
- 首帧图像:≥ 640×480 分辨率,包含完整机器人本体
- 控制视频:与目标策略匹配的 Plücker/Ray Map 控制信号
- 文本提示:自然语言描述任务目标(英文)
输出效果:
- 33 秒 × 10 FPS 视频
- 1920×480 三视图(每视角 640×480)
- 物理一致性 + 控制信号精度可控
适用场景:
- ✅ 机器人操控策略(manipulation)离线评估
- ✅ 视觉策略学习(VLA)benchmark 生成
- ✅ 自动驾驶策略的"模拟器"(CARLA + GigaWorld-1)
场景 2:数据可视化与回放
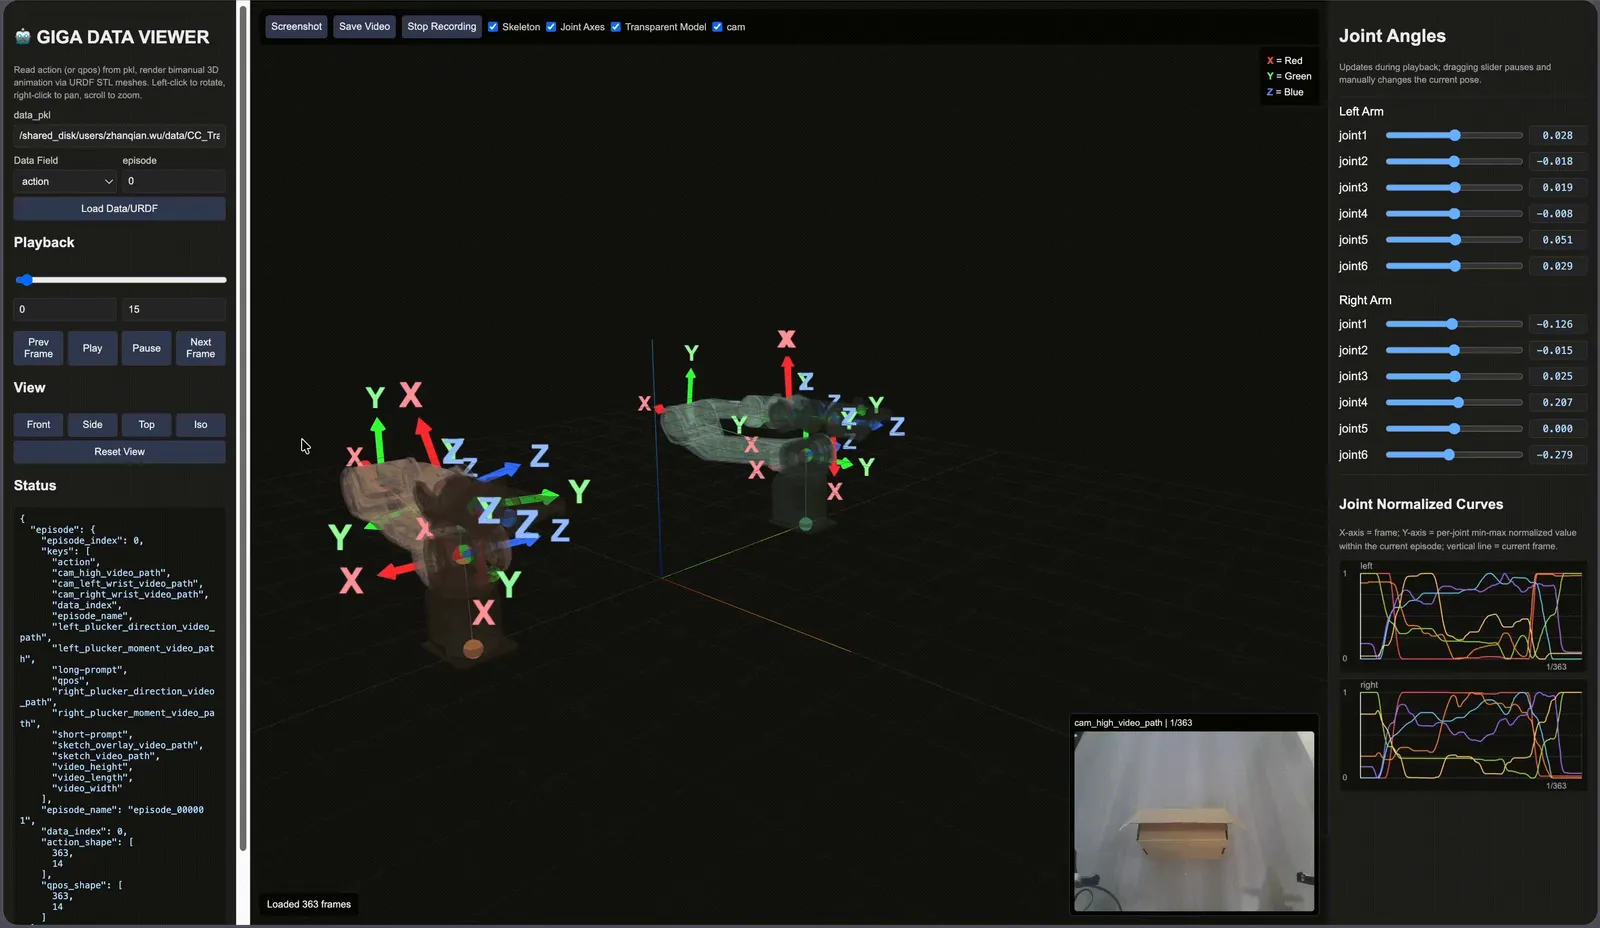
功能说明:把机器人执行任务的多视角视频流转换为可缩放、可标注的交互式 3D 视图,支持在 Web 浏览器中加载 URDF 模型 + 相机轨迹 + 控制信号曲线。
输入要求:LeRobot / Open X-Embodiment 格式的多视角 episode 数据
输出效果:
- Three.js 渲染的 3D 场景
- 同步播放视频 + 相机标定 + URDF 联动
- 一键导出为训练样本
适用场景:
- ✅ 数据集质量检查(debug 标注错误)
- ✅ 学术论文中的可视化插图
- ✅ 团队内部分享任务执行情况
场景 3:训练自己的机器人策略
功能说明:基于 GigaWorld-1 的两阶段训练管线(Stage-1 可控预训练 + Stage-2 DMD 蒸馏),用户可在自己的机器人数据集上 fine-tune 模型,得到适配特定硬件(如四足、机械臂、移动底盘)的定制世界模型。
输入要求:
- LeRobot 格式数据集
- ≥ 8×H20 / 8×A100 GPU(Stage-2 蒸馏)或单卡(Stage-1 Nano LoRA)
输出效果:
- 自定义 Checkpoint(支持 LoRA Merge)
- 自动 WMBench 评分报告
- 一键导出到 Hugging Face / ModelScope
适用场景:
- ✅ 工业机器人公司定制私有世界模型
- ✅ 高校实验室在消费级硬件上做 SOTA 复现
- ✅ CVPR / CoRL 等顶会挑战赛参赛
用户群体总结
- ✅ 机器人研究者:评估 manipulation 策略,生成低成本的合成 rollout
- ✅ 世界模型研究者:复现 GigaAI 在 CVPR 2026 的 SOTA 方案
- ✅ 具身智能(Embodied AI)从业者:仿真环境 + 策略评估的端到端方案
- ✅ AIGC 视频生成研究者:把多视角可控视频生成应用到机器人领域
- ❌ 不适合:纯文本对话 / 图像分类 / 传统 CV 检测任务(GigaWorld-1 是视频生成专用)
💰 定价方案
完全开源,Apache 2.0 协议,可商用、无任何费用。
| 资源 | 是否免费 | 说明 |
|---|---|---|
| 训练代码 | ✅ 免费 | Stage-1 + Stage-2 全部开源 |
| 推理代码 | ✅ 免费 | i2v / t2v 完整 Pipeline |
| 数据处理工具 | ✅ 免费 | LeRobot 格式转换 + Three.js 可视化 |
| Nano 1.3B 权重 | ✅ 免费 | Hugging Face / ModelScope 双平台 |
| Pro 5B 权重 | ✅ 免费 | 计划 2026 Q3 发布(Stage-1 已开源,Stage-2 待发布) |
| 商业使用 | ✅ 允许 | Apache 2.0 商用友好 |
开源协议: Apache 2.0
💡 新用户福利:Nano 1.3B 版本已发布完整权重,RTX 4090 / 3090 即可推理;Pro 5B 性能 SOTA,但需要 8×H20 / 8×A100 训练。
🎯 总结
GigaWorld-1 把"机器人策略评估"从"烧钱跑真机 + 慢周期迭代"变成了"10 FPS 视频脑补 + 半小时闭环"。三阶段开源节奏(Stage-1 → Stage-2 蒸馏 → 3D RL 后训练)让研究者既能"今天跑通 demo",也能"未来跑 SOTA"。CVPR 2026 World Model Challenge 官方方案加持 + WMBench 15 项细粒度指标 + 自研 Triton 内核(fp32_rmsnorm / tiled_linear)+ 完整的 Hugging Face / ModelScope 双平台分发,是 2026 年具身智能 + 视频生成交叉领域的标杆开源项目。
推荐指数: ⭐⭐⭐⭐⭐(满分 5 星)
适合人群: 机器人研究者 / 具身智能从业者 / 视频生成研究者 / CVPR 挑战赛参赛者
立即体验:
- GitHub 仓库: open-gigaai/giga-world-1
- Hugging Face: open-gigaai/Giga-World-1
- 项目主页: open-gigaai.github.io/giga-world-1
- 技术报告: arXiv:2511.19861
- WMBench 排行榜: CVPR 2026 WorldModel Track
数据截至 2026-07-04,最新信息请以官网为准。