AgenticROS
配套媒体
本页对应的 PPT 与演示视频
下载没反应?点这里复制直链
侧边栏预览窗口(Electron webview)会拦截下载,把下面的链接复制到 Chrome / Edge 地址栏打开即可保存。
../../AgenticROS-recommend.pptx../../AgenticROS-recommend.mp4本文目录
📌 核心价值:用自然语言操控 ROS 2 机器人,AI Agent 无关的通用接口层
支持 Claude、Gemini、OpenAI Codex 等多平台智能体,让机器人从"遥控工具"变为"协作队友"。
🚀 什么是 AgenticROS?
AgenticROS 是一个开源的 ROS 2 插件和中间件层,由开发者 Chris Matthieu 创建,旨在将 ROS 2(Robot Operating System 2) 机器人转化为"智能体原生"机器。
简单来说,它是一个桥接层——把前沿的 AI 推理模型(如 Claude、Gemini、OpenAI Codex 等)与底层机器人硬件(摄像头、深度传感器、电机)连接起来,让你可以通过自然语言(语音、文本或消息)直接指挥机器人干活。
核心理念:"一个 ROS 2 工作区,一个配置,多个智能体" —— 不同 AI 平台可以用相同的"方言"控制同一台机器人。
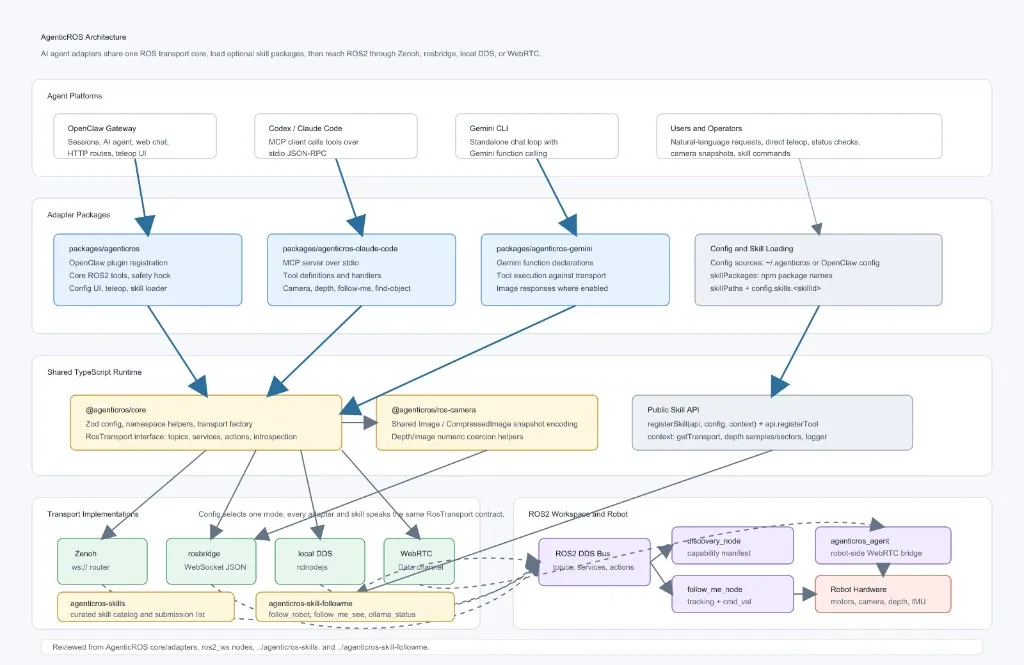
核心定位:AI Agent 无关的 ROS 2 通用接口层


✨ 核心功能一览
| 功能模块 | 说明 | 亮点 |
|---|---|---|
| 多平台 AI 接入 | OpenClaw、Claude、Gemini、OpenAI Codex、NVIDIA NemoClaw | 一套配置对接多个 AI 平台 |
| 能力清单 | ros2_list_capabilities 暴露类型化动词 |
智能体基于能力进行自动规划 |
| 任务链 | run_mission 执行声明式步骤图 |
前一步输出直接作后一步输入 |
| 自然语言目标 | 内置确定性规划器 | 说"去检查前门"就能执行,不依赖 LLM |
| 多机器人集群 | 支持发现和管理机器人集群 | 单任务可路由到不同机器人 |
| 可选记忆系统 | 本地 JSON 或 Mem0 向量存储 | 跨智能体共享事实 |
| 技能市场 | CLI 搜索、安装、管理扩展技能 | follow_robot、find_object 等一键安装 |
| 安全机制 | 速度限制、边界检查、急停命令 | /estop 绕过 AI 直接控制 |
| 四种部署模式 | 同机/局域网/云端/分布式 | Gazebo + RViz2 仿真支持 |
🛠️ 快速上手:1 分钟安装
# 一行命令完成全部设置
npx agenticros

# 交互式菜单选择 "First-time setup"
# 自动初始化工作区、插件和 API Key
常用 CLI 命令
# 启动真机栈
agenticros up real

# 启动仿真 AMR(Gazebo + RViz)
agenticros up sim-amr

# 切换仿真/真机模式
agenticros mode <real|sim>

# 管理集群中的机器人
agenticros robots

# 管理技能
agenticros skills

# 健康检查
agenticros doctor

# 停止所有服务
agenticros down
💡 适用场景
自然语言控制机器人
用对话的方式指挥机器人行动,无需写代码:
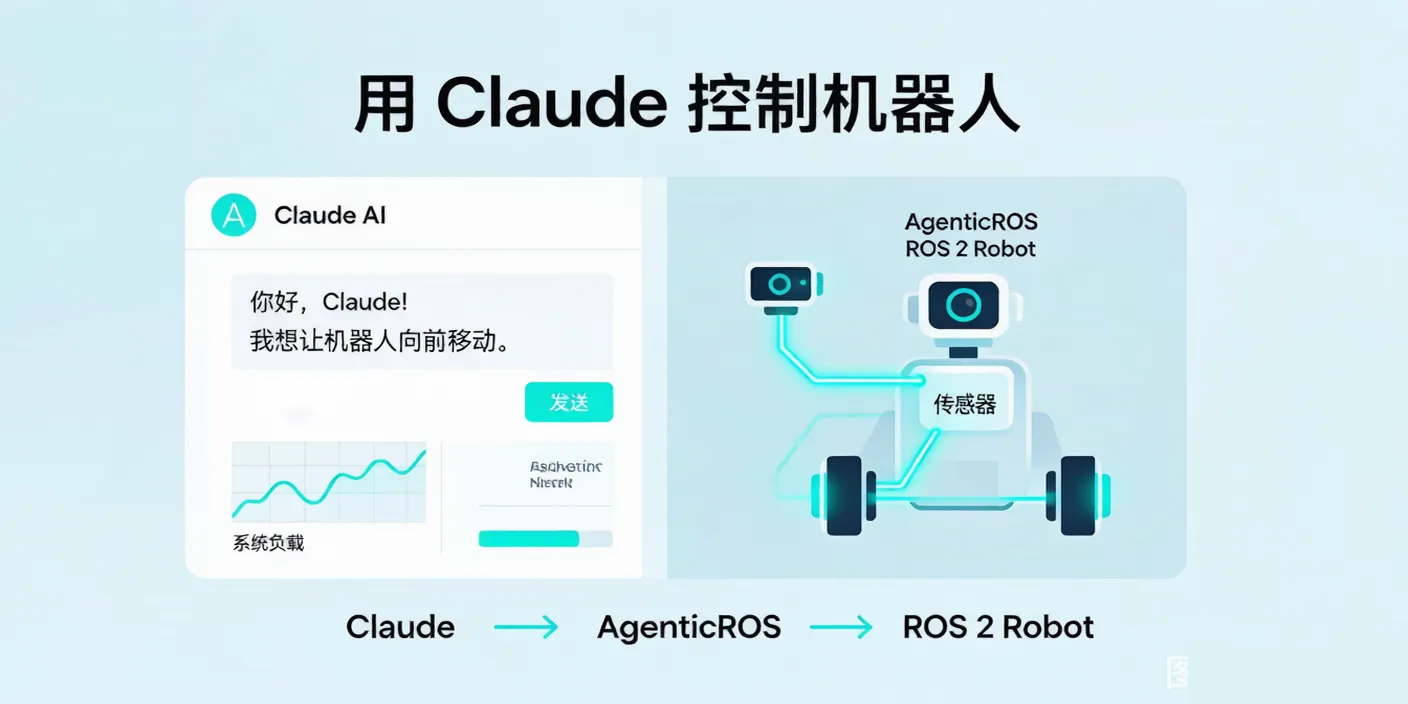
功能说明:通过 Claude Code / Claude Desktop 发送自然语言指令,AgenticROS 将其翻译为 ROS 2 命令,机器人执行并反馈状态。
适用场景:
- 教育场景:学生学习机器人编程
- 原型验证:快速测试机器人行为
- 演示展示:向非技术人员展示机器人能力
多机器人集群管理
在单个任务中将不同步骤路由到不同的机器人:
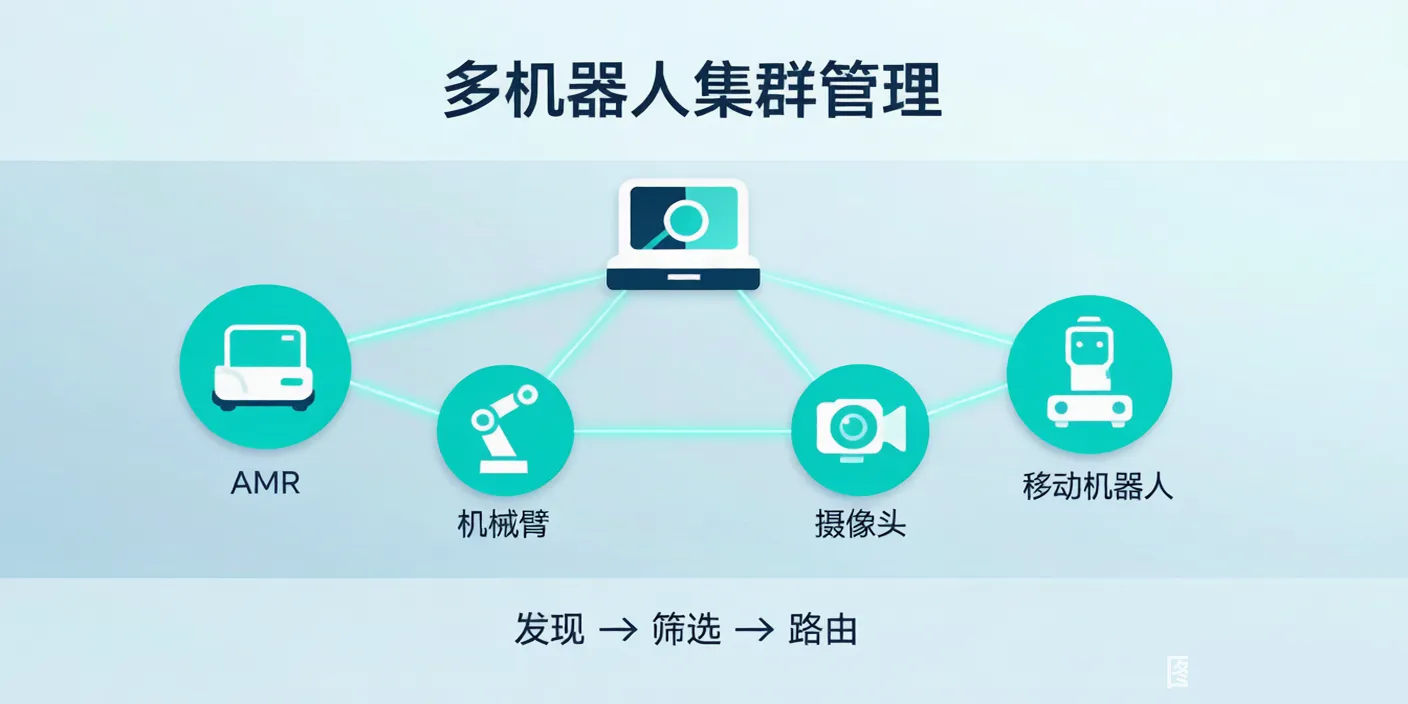
功能说明:AgenticROS 支持发现、列出和管理多个在线机器人,可根据能力筛选合适的机器人执行任务。
适用场景:
- 仓库物流:多 AGV 协同搬运
- 巡检任务:多台巡检机器人轮流作业
- 教学实验室:学生分组使用不同机器人
仿真与真机无缝切换
一套配置,多处运行:
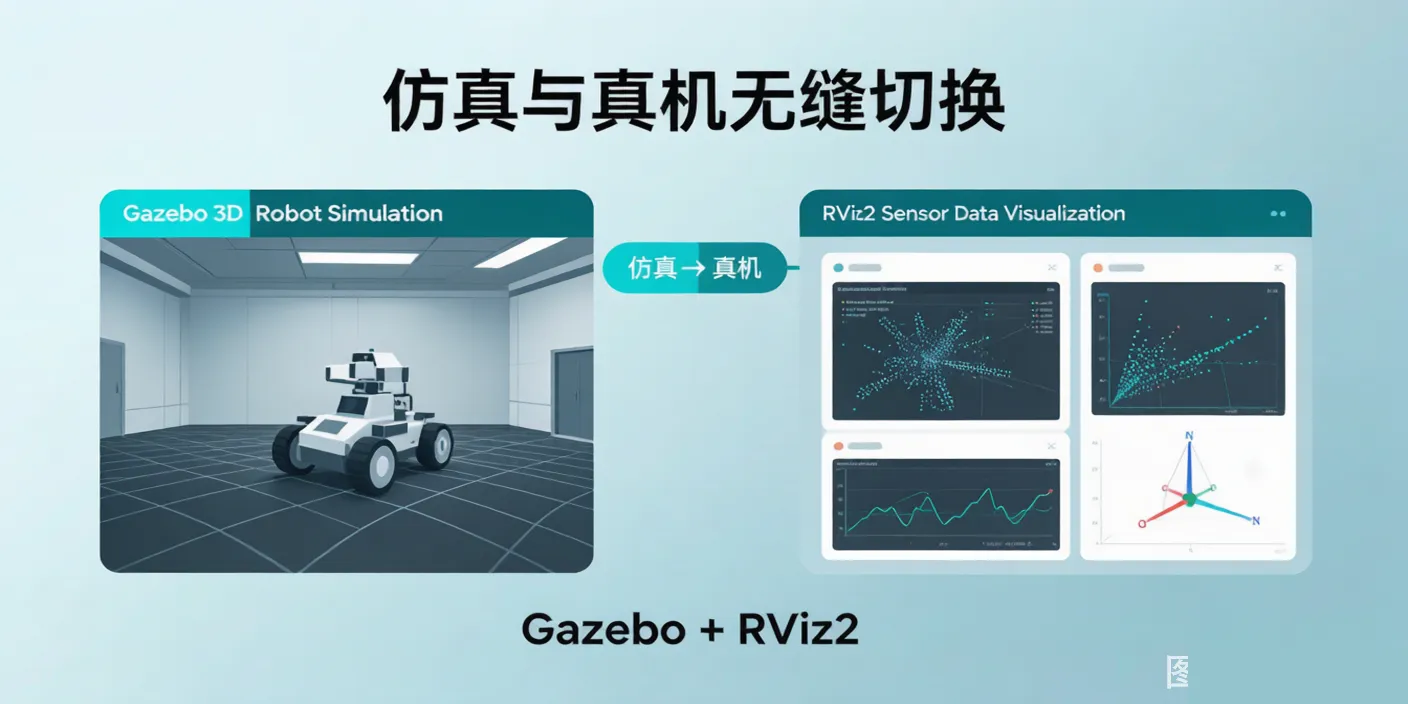
功能说明:通过配置文件快速切换 real(真机)/ sim(仿真)模式,自动处理命名空间和话题路由。支持 TurtleBot3、6-DOF 机械臂等主流仿真环境。
适用场景:
- 研发测试:先在仿真中验证,再部署到真机
- 安全实验:高风险场景先在仿真中测试
- 远程教学:学生远程使用 Gazebo 仿真环境
用户群体总结
- ✅ 机器人开发者:无需重新编写 AI 集成代码,AgenticROS 提供开箱即用的适配器
- ✅ ROS 2 用户:为现有 ROS 2 工作区添加 AI Agent 能力
- ✅ 教育/研究机构:让教学机器人具备"听懂人话"的能力
- ✅ 企业应用:多机器人集群的统一 AI 管理平台
- ❌ 不适合:没有 ROS 2 硬件/仿真环境的纯软件开发者(需要先搭建 ROS 2 环境)
📊 与竞品对比
| 对比维度 | AgenticROS | ROSClaw | 其他方案 |
|---|---|---|---|
| AI 平台支持 | OpenClaw、Claude、Gemini、Codex 多平台 | 主要聚焦 OpenClaw | 通常只支持单一平台 |
| 架构设计 | Core + 适配器,平台无关 | 垂直单一集成 | 紧耦合 |
| 部署方式 | npx agenticros 一键安装 |
需配置 ROS 2 工作空间 | 手动配置 |
| 多机器人集群 | 原生支持 | 不支持 | 需自建 |
| 技能市场 | CLI 一键安装扩展技能 | 无 | 无 |
| 仿真支持 | Gazebo + RViz2 | 有限 | 依赖自建 |
| 学术研究支持 | 工程化工具 | 有 arXiv 论文 | - |
💰 定价方案
完全免费开源,采用 Apache-2.0 许可证。
- 核心功能:零费用,全部免费
- 无隐藏付费:CLI 工具、适配器、仿真包均开源
- 企业友好:Apache-2.0 允许商用
💡 零成本起步:npx agenticros 一行命令即可开始
🎯 总结
AgenticROS 是目前最成熟的 ROS 2 + AI Agent 集成框架之一。它将 ROS 2 机器人从"遥控工具"升级为"智能体原生机器",支持 Claude、Gemini、OpenAI Codex 等多个 AI 平台的无缝接入。
推荐理由:
- 一套配置,多 AI 平台通用
- 技能市场 + 记忆系统 + 安全机制一应俱全
- 仿真到真机无缝切换,研发效率倍增
- 开源免费,Apache-2.0 可商用
推荐指数: ⭐⭐⭐⭐☆(满分5星,扣分因项目较新、生态尚在建设中)
适合人群: 机器人开发者、ROS 2 用户、AI 教育/研究机构、企业机器人研发团队
立即体验: AgenticROS 官网
GitHub 仓库: agenticros/agenticros
数据截至 2026-06-19,最新信息请以官网为准。