🔥 【今日推荐 NanoWorldModel】:231 Stars 的世界模型训练框架
配套媒体
本页对应的 PPT 与演示视频
下载没反应?点这里复制直链
侧边栏预览窗口(Electron webview)会拦截下载,把下面的链接复制到 Chrome / Edge 地址栏打开即可保存。
../../nano-world-model-recommend.pptx../../nano-world-model-recommend.mp4本文目录
🔥 【今日推荐 NanoWorldModel】:231 Stars 的世界模型训练框架


一个极简但功能完整的视频世界模型训练库,从克隆到首次运行只需几分钟,支持长时域预测、3D重建和规划。
🚀 什么是 Nano World Model?
Nano World Model 是由 Simchowitz Lab 开发的开源项目,专注于**视频世界模型(Video World Models)**的研究与训练。世界模型是让 AI 理解物理世界运作规律的关键技术,广泛应用于机器人控制、自动驾驶和游戏 AI 等领域。
核心定位:基于 Diffusion-Forcing 的极简世界模型训练框架,提供从训练到评估的完整流水线
项目亮点
- 🌟 231 Stars — GitHub 开源,MIT 协议
- 🚀 快速启动 — 从克隆到首次 rollout 只需几分钟
- 🛠️ 统一流水线 — 训练、验证、评估全流程管理
- 🔬 科学透明 — 完整的消融实验,所有模型检查点开源
- 🤖 多样应用 — 长时域预测、3D点云重建、MPC规划开箱即用
✨ 核心功能一览
Nano World Model 提供了完整的世界模型训练工具链:
| 功能模块 | 描述 | 亮点 |
|---|---|---|
| 快速开始 | 最小依赖,易用数据加载 | 从 clone 到首次运行仅需几分钟 |
| 统一流水线 | 训练/验证/评估统一管理 | 基于 Hydra 的清晰配置系统 |
| 科学透明 | 完整的消融实验 | 预测目标、动作注入、模型规模的对比实验 |
| 多样应用 | 长时域滚动预测、3D重建、规划 | 支持 MPC 规划开箱即用 |
🛠️ 快速上手:5 分钟跑通示例
安装依赖
# 克隆仓库
git clone https://github.com/simchowitzlabpublic/nano-world-model.git
cd nano-world-model

# 创建 conda 环境
conda env create -f environment.yml
conda activate nanowm
配置数据路径
# 设置数据集路径
export DATASET_DIR=/path/to/dino_wm_data
export CSGO_DATA_DIR=/path/to/csgo
export RT1_DATA_ROOT=/path/to/rt1_fractal
export RESULTS_DIR=/path/to/results
训练你的第一个模型
# DINO-WM PushT 训练(NanoWM-B/2 模型)
python src/main.py experiment=dino_wm_pusht dataset=dino_wm/pusht model=nanowm_b2

# CSGO 游戏场景训练(L/2 模型)
python src/main.py experiment=csgo dataset=game/csgo model=nanowm_l2_csgo

# RT-1 机器人任务训练
python src/main.py experiment=rt1 dataset=rt1/rt1 model=nanowm_b2
注意:确保已正确设置数据路径环境变量,否则训练会报错!
📊 与同类项目对比
| 特性 | Nano World Model | Genie (DeepMind) | DreamerV3 |
|---|---|---|---|
| 开源程度 | 高(MIT,完整代码+检查点) | 低(仅论文) | 中(部分开源) |
| 易用性 | 高(分钟级启动) | 低 | 中 |
| 训练数据 | DINO-WM, CSGO, RT-1 | 专有数据 | 多领域 |
| 应用场景 | 机器人、游戏、规划 | 游戏生成 | 强化学习 |
| 3D 重建 | ✅ 支持 | ❌ 不支持 | ❌ 不支持 |
| MPC 规划 | ✅ 开箱即用 | ❌ 不支持 | ✅ 支持 |
💡 适用场景
场景 1:机器人世界模型训练

功能说明:使用 DINO-WM 数据集训练机器人操作任务的世界模型,支持 PushT、Point Maze、Rope 等多种任务。
输入要求:DINO-WM 格式的数据集(需设置 DATASET_DIR)
输出效果:训练好的世界模型,可以预测未来帧,用于规划和控制
适用场景:
- 机器人抓取任务仿真
- 操作任务的前向预测
- 基于模型的强化学习
场景 2:长时域视频预测

功能说明:支持 50 帧以上的自回归长时域滚动预测,适用于游戏场景和长视频生成。
输入要求:CSGO 游戏数据或类似时序数据
输出效果:长时间连贯的未来帧预测,保持时间和空间一致性
适用场景:
- 游戏 AI 环境仿真
- 长视频生成任务
- 时序数据预测
场景 3:视频到 3D 点云重建
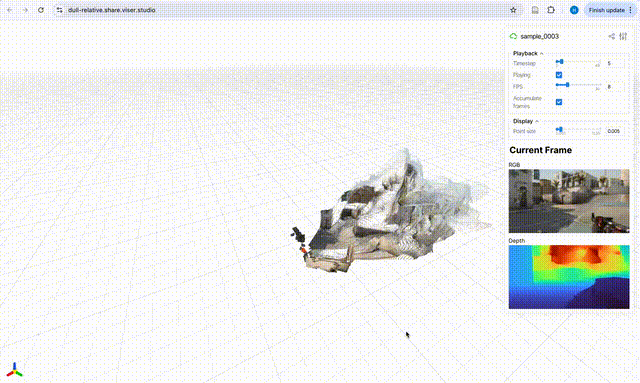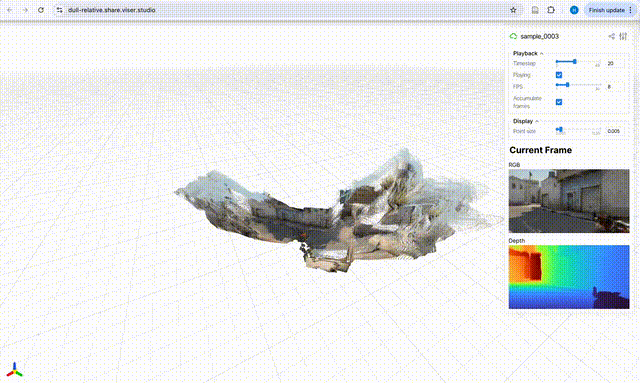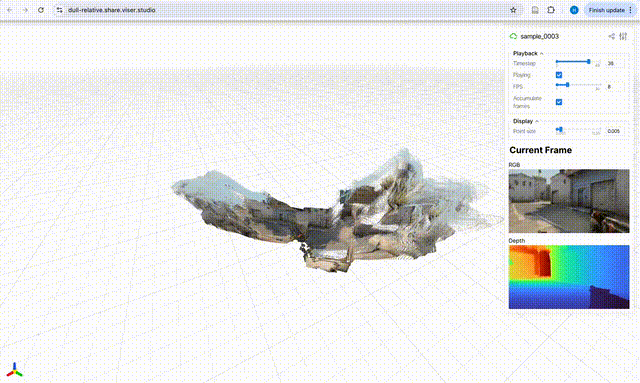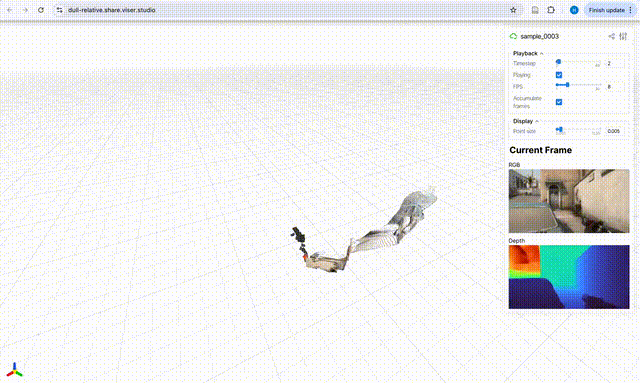
功能说明:将视频预测结果转换为 3D 点云,用于三维场景理解和重建。
输入要求:训练好的世界模型 + 视频数据
输出效果:3D 点云表示,可用于机器人感知和三维重建
适用场景:
- 三维场景理解
- 机器人环境建模
- AR/VR 内容生成
用户群体总结
- ✅ AI 研究人员:世界模型、视频预测、强化学习方向
- ✅ 机器人工程师:需要仿真环境进行规划的开发者
- ✅ 游戏 AI 开发者:需要生成游戏场景或预测游戏状态
- ❌ 不适合:非技术用户、需要开箱即用 GUI 的用户
💰 定价方案
完全免费开源 🎉
- 开源协议:MIT License
- 免费使用:代码、文档、检查点全部开源
- 商用友好:MIT 协议允许商用,只需保留版权声明
💡 福利:所有预训练模型检查点在 Hugging Face 免费下载!
🎯 总结
Nano World Model 是一个极简但功能完整的世界模型训练框架,特别适合:
- 世界模型研究 — 提供完整的训练、评估、消融实验工具链
- 机器人应用 — 支持多种机器人任务数据集,可预测未来状态
- 游戏 AI — 支持 CSGO 等游戏场景的长时域预测
- 3D 重建 — 独特的视频到 3D 点云功能
推荐指数: ⭐⭐⭐⭐⭐(满分5星)
适合人群: AI 研究人员、机器人工程师、游戏 AI 开发者
立即体验: Nano World Model GitHub
预训练模型: Hugging Face 仓库
数据截至 2026-05-04,最新信息请以官网为准。